Google、AIが実験ロボットを操作しがん標的に結合する分子を自律発見
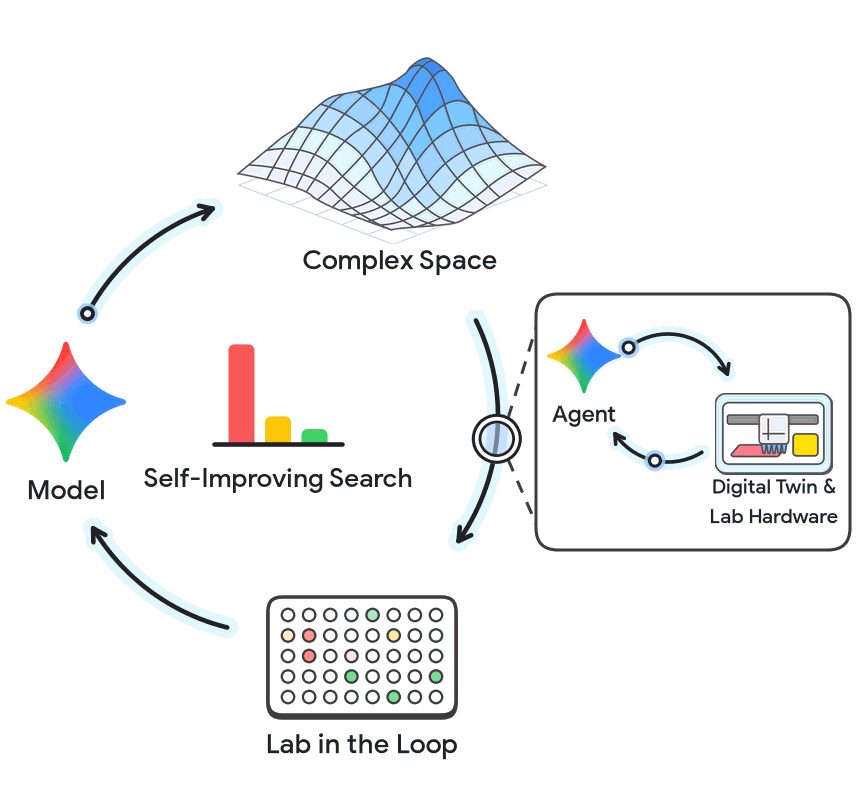
- GoogleがAIエージェントと実験ロボットを連携させ、分子の設計から実験、学習までを自動化する研究を発表した。
- 実験室を再現する仮想基盤「VERID」を開発し、シミュレーションによる事前検証でロボットの破損や誤作動を防ぐ。
- がん標的に強く結合するタンパク質を設計したほか、DNAアプタマーの実験でも結合成功率を大幅に向上させた。
米Googleの研究部門であるGoogle Researchは2026年10月16日、AIエージェントを生物学の実験室(ウェットラボ)のロボットと連携させ、分子設計から実験の実行、結果からの学習までを自律的に繰り返すクローズドループシステムの研究成果を発表した。AIが仮説を立てて実験ロボットを動かし、得られた実データをもとに自己改善することで、がんの標的タンパク質に強く結合する分子の発見などに成功した。
生物学や創薬の分野では、わずか100個のアミノ酸からなるタンパク質でも配列の組み合わせが20の100乗通り以上存在し、探索空間が極めて広いという課題がある。計算機上での設計技術は急速に進展しているものの、最先端のAIモデルは実験器具の3次元的な位置関係や液体の物理状態を正確に把握することが難しく、分注ロボットの自動操作には課題があった。さらに、実際の実験がAIの仮説生成スピードに追いつかず、検証プロセスが研究全体のボトルネックとなっていた。
Googleはこの課題を解決するため、実験作業領域を仮想空間上に再現するフレームワーク「VERID(VERified Infrastructure for Discovery Laboratories)」を開発した。オープンソースの「PyLabRobot」を基盤に構築されたこの仕組みは、ロボットアームの位置や各ウェルの液体量、試薬の種類、ピペットチップの在庫などをリアルタイムで把握する。AIが生成した動作手順を実行前に仮想空間で数秒でシミュレーションし、衝突や空吸引などの不具合を未然に防ぐ。さらにカメラ映像と動作ログを同期して記録することで、分注時の液体の不均一な混ざり方を検知して攪拌手順を自律的に修正するなどの挙動を確認した。
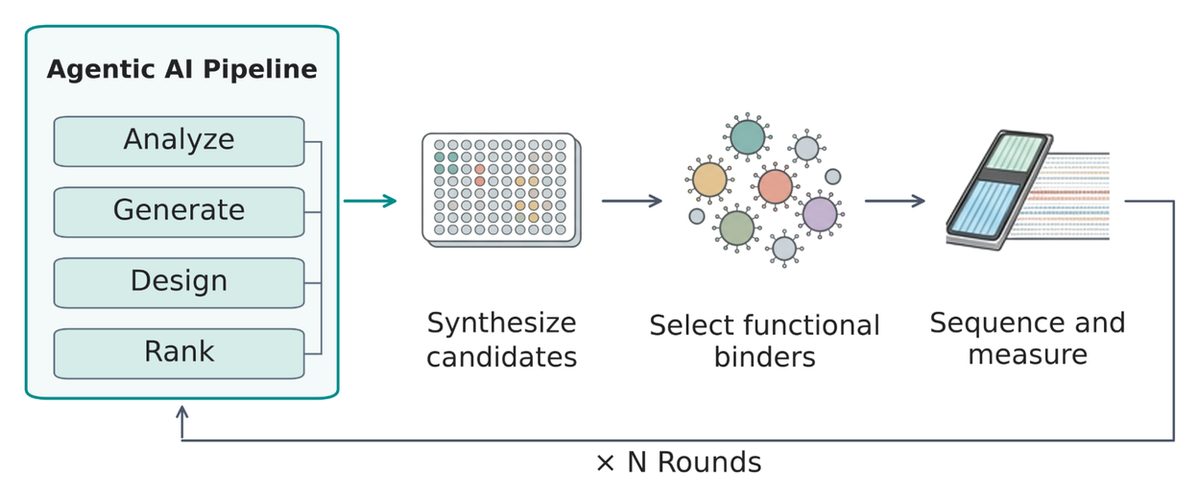
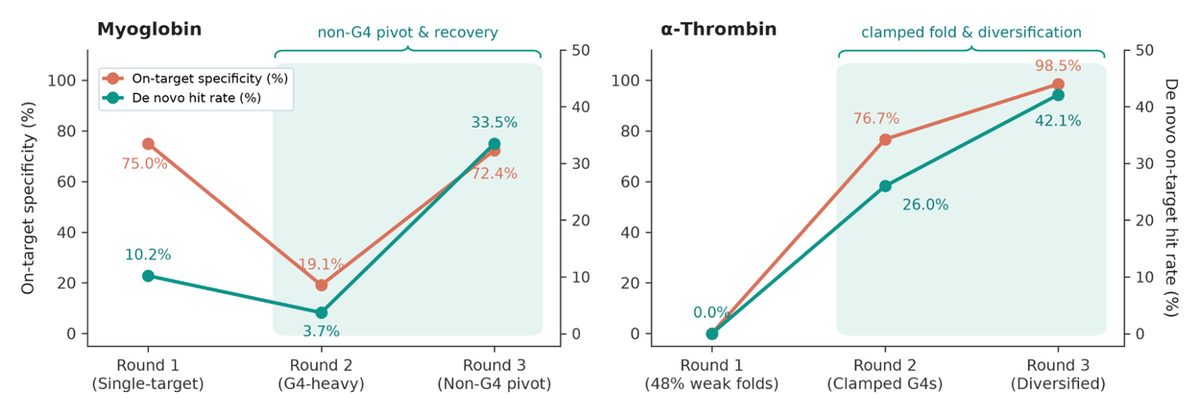
実証実験として、臨床バイオマーカー探索などに用いられるDNAアプタマーの設計・検証サイクルを実施した。AIは候補配列の設計、標的タンパク質を用いたスクリーニング、塩基配列解析(シーケンシング)のループを7〜10日周期で3回繰り返した。α-トロンビンを標的とした実験では、第1ラウンドで結合成功率が0%だったものの、AIが末端構造による折り畳みの阻害を認識して設計ルールを自律修正し、第3ラウンドには特異度98.5%でヒット率を42.1%に引き上げた。ミオグロビンを標的とした実験でも、非特異的な結合を生む配列パターンを自ら排除し、第3ラウンドでヒット率を33.5%へと9倍改善させた。
さらに、固形がんで過剰発現する受容体「FAP」を対象としたタンパク質の新規設計にも着手した。結合に関わる局所的な部位だけを切り出して立体構造予測を行うことで、計算速度を従来の8.6倍に高速化した。人間とAIが協調して探索を進めた結果、わずか数回の実験で1桁ナノモル濃度という強固な親和性を持つ結合体の作製に成功した。計算機上のヒット率は、人間が単独で設計した場合と比べて同等の計算資源下でほぼ2倍に向上した。
安全性への配慮として、同社の安全枠組みに基づき、感染性リスクのない制御された生物学的システムを検証対象に選定した。すべての設計配列に対してバイオセキュリティスクリーニングを実施し、プロトコルの事前シミュレーションや人間による承認と監視体制を維持している。今後はVERIDによる完全自動化とタンパク質探索の学習ループを統合し、実験室における自律的な発見プロセスの確立を目指す。
この記事は Google Research 公式ブログの発表を AI が日本語に要約したものです。正確な内容は原文をご確認ください。
アプリで開く
