建機の運転と作業をAIで同時に自動化へ 土砂まき無人化へ東大発新興ら研究開始
- パーソルクロステクノロジーと東大松尾研発のUnseedが、建設機械の無人化に向けた共同研究を始めた。
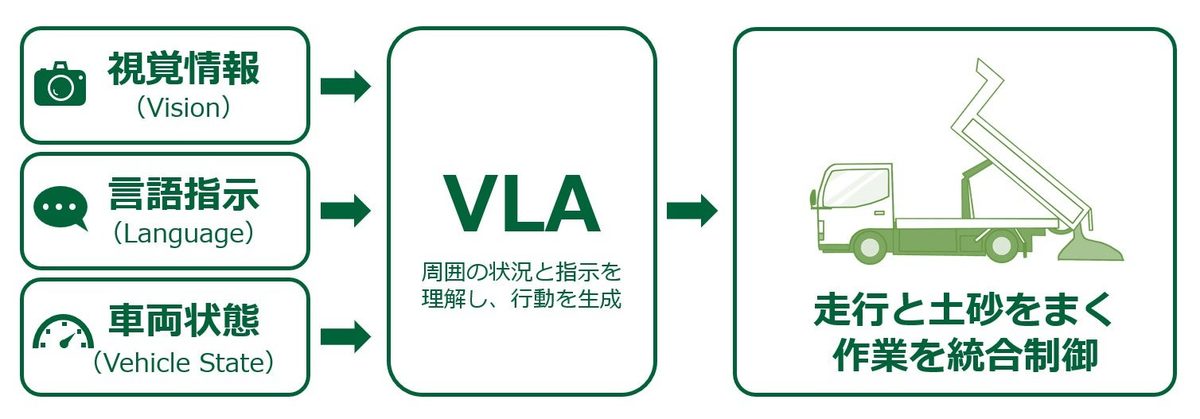
- 視覚と指示から行動を生み出すAI技術を活用し、ダンプトラックが走りながら土砂をまく一連の動作を制御する。
- シミュレーション環境で検証を進め、将来は言葉での指示に応じた自律作業や実機での現場適用を目指す。
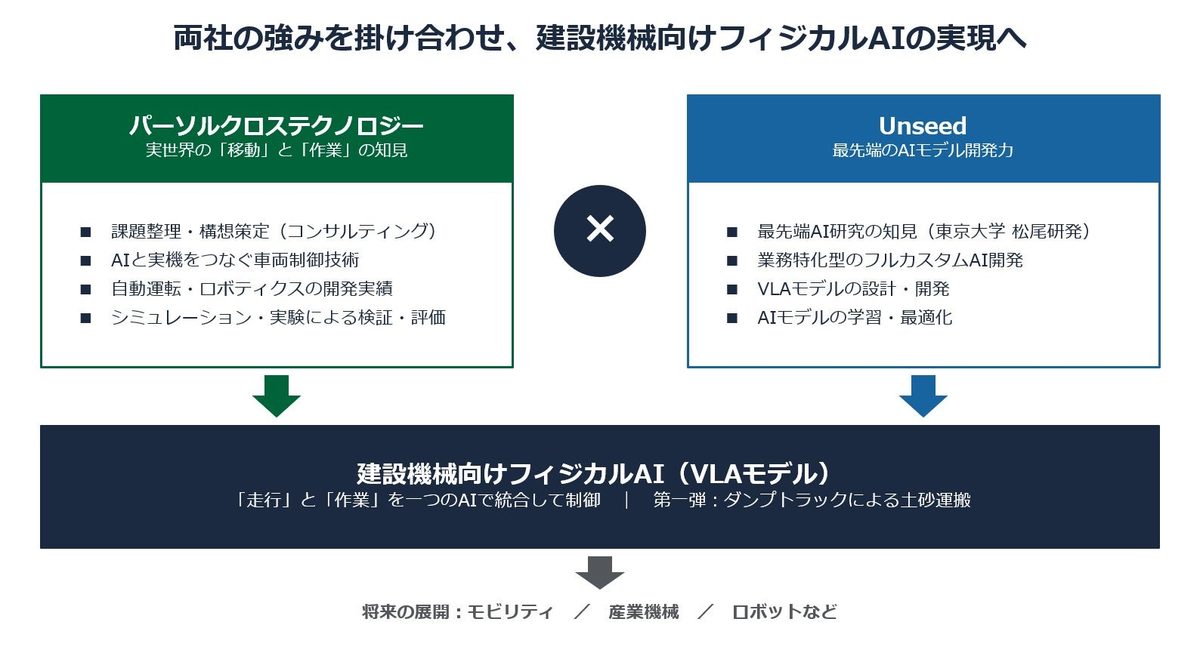
パーソルクロステクノロジーと東京大学松尾研発スタートアップのUnseedは、建設機械の「走行」と「作業」をAIで一体的に制御し、無人作業を実現するための共同研究開発を開始した。ダンプトラックによる土砂運搬を題材に、走行しながら土砂をまく一連の作業を自動化し、建設現場の省人化や生産性向上を目指す。
建設・土木分野では、慢性的な人材不足や熟練技能者の減少を背景に、省人化技術への需要が高まっている。現在も建設機械の自動化は進められているものの、多くは「走行」と「作業」が別個のシステムやロジックで制御されている。しかし実際の現場では、対象物を認識して移動しながら掘削したり、走りながら土砂をまいたりと、移動と作業の組み合わせが欠かせない。
こうした課題に対し、両社はカメラなどの視覚情報と自然言語による指示から機械の行動を生成する「Vision-Language-Action(VLA)」モデルを活用する。実世界で状況を判断して動くフィジカルAIの基盤技術として、まずはシミュレーション環境下でダンプトラックの移動と作業を統合的に扱う制御モデルの構築と検証を進める。パーソルクロステクノロジーが持つ自動運転や車両制御の技術と、UnseedのAIモデル開発力を組み合わせる計画だ。
Unseed側は「その場で適切な判断を求められる複雑な現実世界に対して、AI技術の可能性を検証する挑戦になる。車両・機械側の深い知見と掛け合わせることで、技術レベルを飛躍させたい」とコメントしている。パーソルクロステクノロジー側も「上流工程から社会実装まで一気通貫で支援できる体制を活かし、建設分野にとどまらずモビリティやロボティクスへ展開可能な技術基盤を構築する」としている。
今後はシミュレーション上での研究開発に加え、実機を用いた実環境での検証も進める予定だ。将来的には「指定した場所まで移動して土砂を下ろす」「このエリアを埋め戻す」といった自然言語の指示を理解して行動する自律システムの実現を見込むほか、自動車をはじめとするモビリティや産業機械、ロボットなどへの応用も検討していく。
この記事は PR TIMESの発表を AI が日本語に要約したものです。正確な内容は原文をご確認ください。
アプリで開く
