人の手作業を記録して学習するロボット向けAI公開、成功率78%達成
- 一般社団法人AIロボット協会が、人の手作業データから学習するロボット基盤モデル「AIRoA-0」を公開した。
- 1万6151時間の操作データで学習し、タオルの折り畳みなど10種の作業で平均78%の成功率を記録した。
- 機種に依存しない設計で4種の双腕ロボットに対応し、モデルの重みや学習用のコードを無償で提供している。
一般社団法人AIロボット協会(AIRoA)は2026年11月6日、ロボット基盤モデル「AIRoA-0」を公開した。学習工程。数か月と巨額の計算費がかかる。">事前学習および事後学習を施したモデルの重みと関連コードを公開しており、研究者や開発者が実機で検証できる環境を提供する。本成果は、経済産業省と新エネルギー・産業技術総合開発機構(NEDO)が推進する「ポスト5G情報通信システム基盤強化研究開発事業」の委託事業によるものである。
ロボットに多様な作業を習得させるには幅広い操作データが不可欠となる。AIRoAは、実機を用意することなく人間が手持ち型のグリッパー「YUBI」を操作して映像や手先の軌跡を記録する手法を採用した。AIRoA-0は、Physical Intelligence社が公開した「π0.5 base」の重みを起点に、YUBIで収集した16,151時間のデータを用いて事前学習を実施した。ロボットの遠隔操作によるデータ収集や強化学習、実機での動作修正は行わずに構築されている。
同モデルは画像・言語・行動を扱うVLAモデルであり、作業に必要な視覚情報を自動で学習する。ロボット固有の関節角度ではなくグリッパーの位置や姿勢を出力するため、YUBIグリッパーを搭載すれば機体を問わずに動作させることが可能だ。すでに双腕の「Franka」「TX-G2」「OpenArm」「UR」の4機種で動作を確認している。
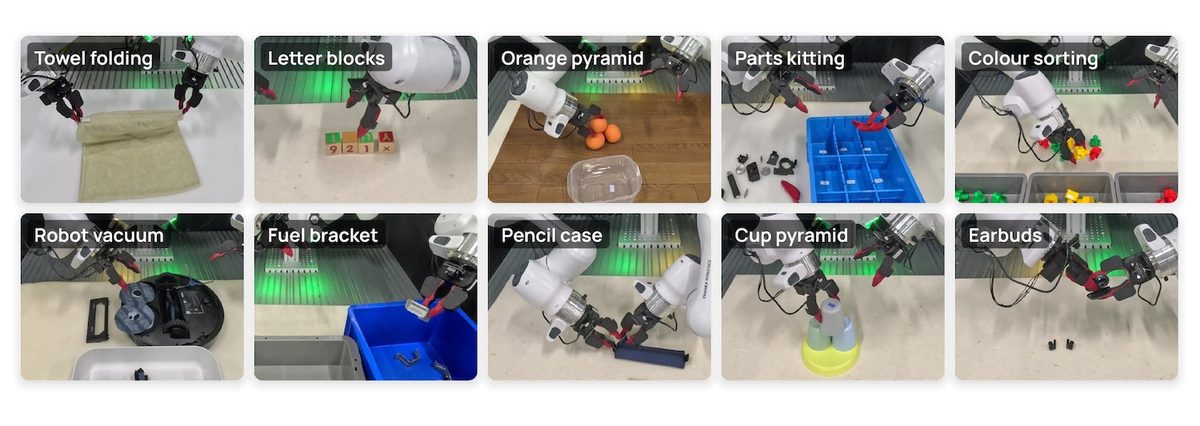
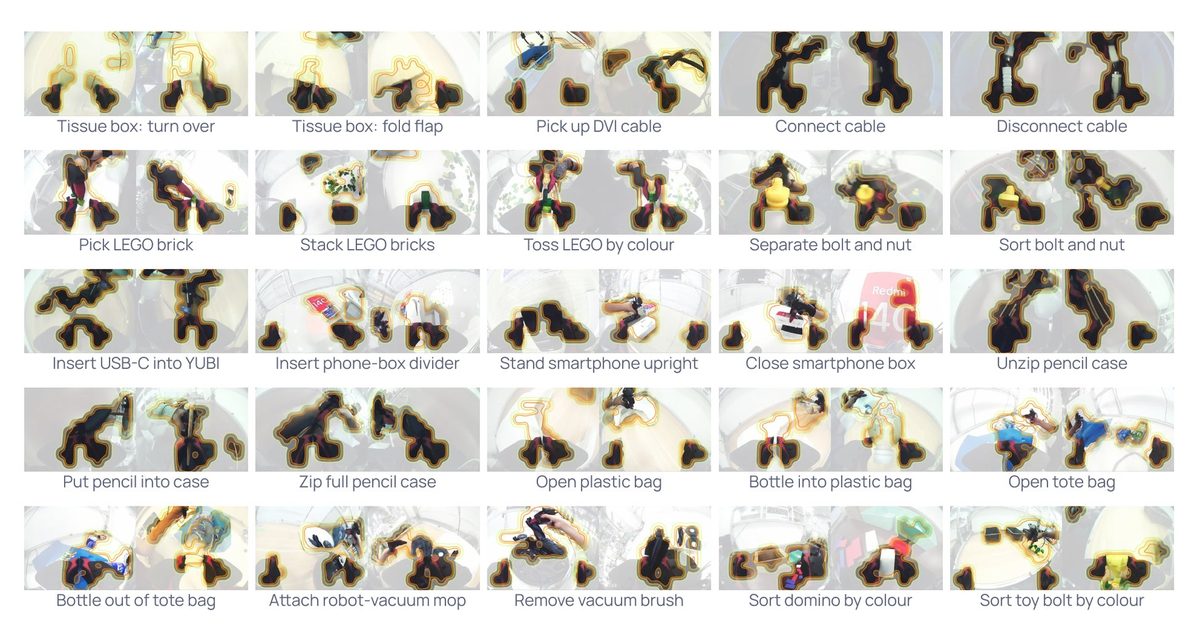
学習データの収集を行っていない場所で検証を実施したところ、タオル畳みやロボット掃除機の部品交換など10種類の作業(各15回試行)において平均78%の成功率を達成した。同じデータで事後学習した代表的な4モデルの最高27%を上回る結果となった。作業中に人間が仕分け箱を移動させても、その位置に合わせて部品を入れる適応性も確認された。
利用者が独自のデータで事後学習を行えるコード(GPU8基の1ノードで4時間未満で処理可能)を公開したほか、学習に用いたデータセットについても今後公開する予定である。また、2026年11月9日から12日に米国オースティンで開催される「CoRL 2026」にて本研究の取り組みを紹介する。
この記事は PR TIMESの発表を AI が日本語に要約したものです。正確な内容は原文をご確認ください。
アプリで開く