ロボット再現用の立体データを2千点以上無料公開、工場設計の手間削減へ
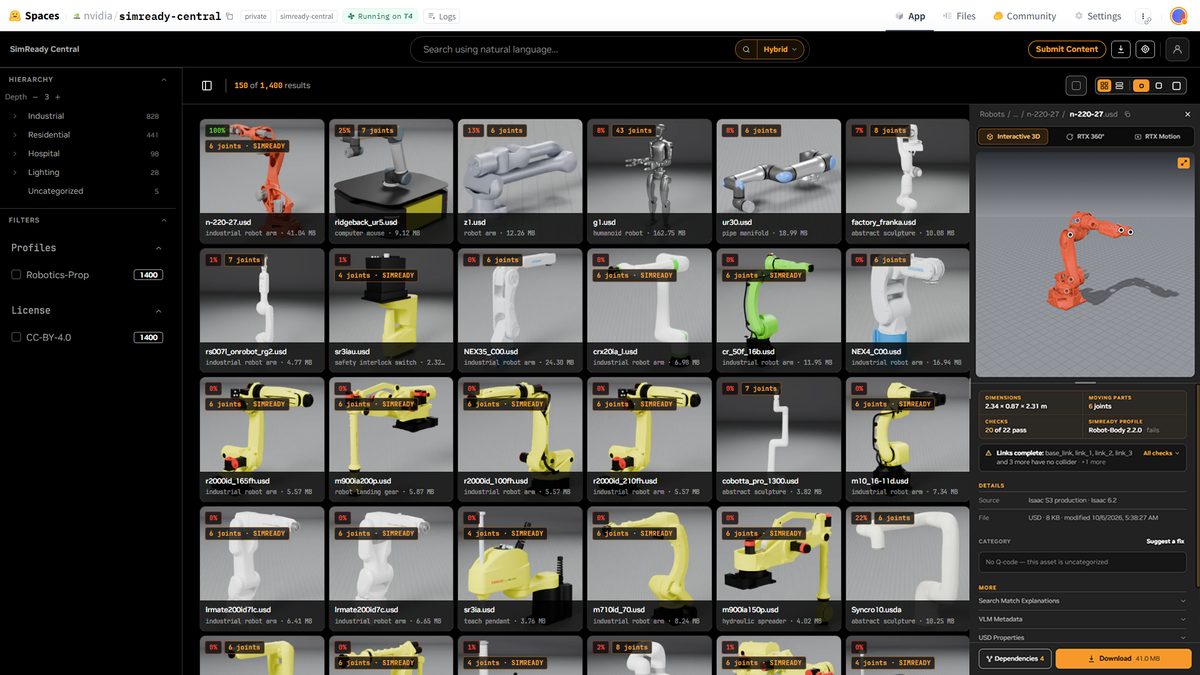
- 衝突判定や質量などの物理特性を備えた3D資産2,000点以上をHugging Face上で無料公開した。
- ロボットアームやサーバーラックなど実機企業のデータを集約し、自然言語検索や自動配置に対応する。
- 手動設定の手間を省き、ロボットの動作学習やAI工場のデジタルツイン構築を効率化する。
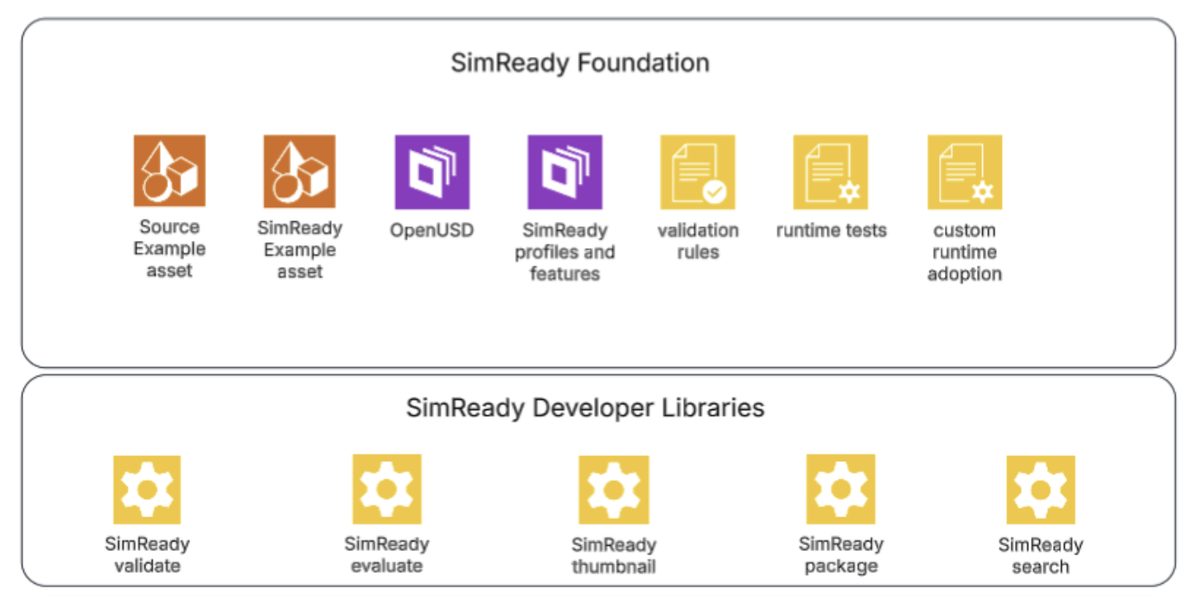
米Hugging Face上で、ロボティクスシミュレーションやAI工場のデジタルツイン構築に向けた3D資産のオープンライブラリ「SimReady Central Library」が公開された。標準規格「OpenUSD」に基づき、シミュレーションに必要な物理特性があらかじめ設定されたアセット2,000点以上が無償かつ利用制限なしで提供される。
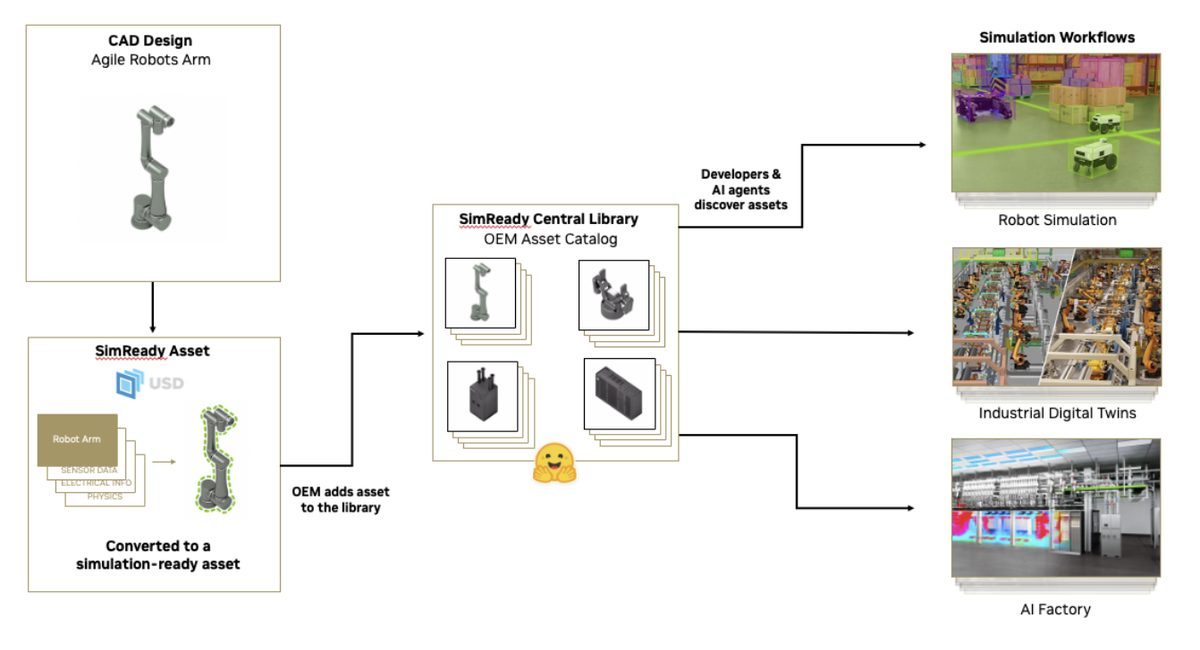
ロボットのシミュレーション環境を構築する際、従来のCADなどの詳細な3Dモデルだけでは動作させることができず、開発者が衝突判定の形状や質量、摩擦特性などを手動で追加設定する必要があった。AI工場の設計においても、機器の配置に加えて電気や熱に関するメタデータが求められる。SimReadyアセットはこうした物理挙動やシミュレーション要件を満たした状態でパッケージ化されており、開発者の手作業を大幅に削減する。
ライブラリには、産業機器やロボットの製造企業(OEM)が提供する各種データが統合されている。ロボティクス分野ではファナック(FANUC)やUniversal Robots、Comau、Franka Robotics、Robotiq、Standard Botsなどのロボットアームやグリッパーが提供される。また、Vertivによるサーバーラックや冷却装置、LG Electronics(LGE)による家庭用ロボットや家電製品、PalatialがNVIDIA Roboticsと連携して公開した「NVIDIA Robotics 1K Dataset」なども含まれる。これらはHugging FaceとPollen Roboticsによるオープンソースロボット「Microduck」などの検証環境にも活用できる。
資産の検索には「NVIDIA USD Search」による自然言語検索が採用されており、Hugging Faceの検索基盤とも連携している。さらに、OpenAIの「GPT-6 Astra」をはじめとする先端AIモデルと連携することで、自然言語の指示から適切なアセットを検索し、Isaac Simなどのシミュレータ上で空間を自動構築するPythonコードを生成するワークフローも示された。今後はOEMパートナーの拡大とアセットの追加を進め、ライブラリの拡充を図るとしている。
この記事は Hugging Face 公式ブログの発表を AI が日本語に要約したものです。正確な内容は原文をご確認ください。
アプリで開く
