ロボットが飲み物を手渡し 東京・大手町で街中での作業を試す実証実験へ
- リアルワールドが三菱地所などと連携し、2026年10月15日と16日に大手町仲通りでロボット実証を行う。
- 5本指の手指動作に対応した独自のAI基盤モデルを使い、来街者への飲料の手渡しやペットボトルの回収を検証する。
- 人手不足を背景に、デジタル空間だけでなく実際の街中で人と接しながら安全に動作できる運用ノウハウの確立を目指す。
AI基盤モデルの開発を手がけるリアルワールドは、三菱地所および一般社団法人TMIPと連携し、2026年10月15日と16日の2日間にわたり、東京都千代田区の大手町仲通りでロボットを活用した実証実験を実施する。自社で開発したロボティクス向け基盤モデル「RLDX-1」を搭載したロボットを使い、街中で飲料を手渡す動作や、空のペットボトルを回収する作業を行って運用の可能性を検証する。
本実証は、丸の内エリアにおける複数企業の共創プラットフォーム「Tokyo Marunouchi Innovation Platform(TMIP)」が企画する「まちまるごと実証実験by TMIP」の一環として行われる。同エリアで開催されるイベント「まちまるごと WELLNESS WEEKS 2026 Autumn」(会期:2026年10月14日〜21日)の会場内で実施され、来街者がロボットと直に触れ合う機会を創出する。
実験の背景には、深刻化する人手不足がある。物理空間で高度な作業を行う「フィジカルAI」への期待が高まる一方、社会への本格普及には、人や周囲環境の変化に合わせた安全で安定した動作の実証や、現場に応じた運用手順の確立が不可欠とされている。今回はAIがデジタル空間にとどまらず、実際の街で人やモノと関わりながら柔軟に認識・判断して動けるかを確かめる。
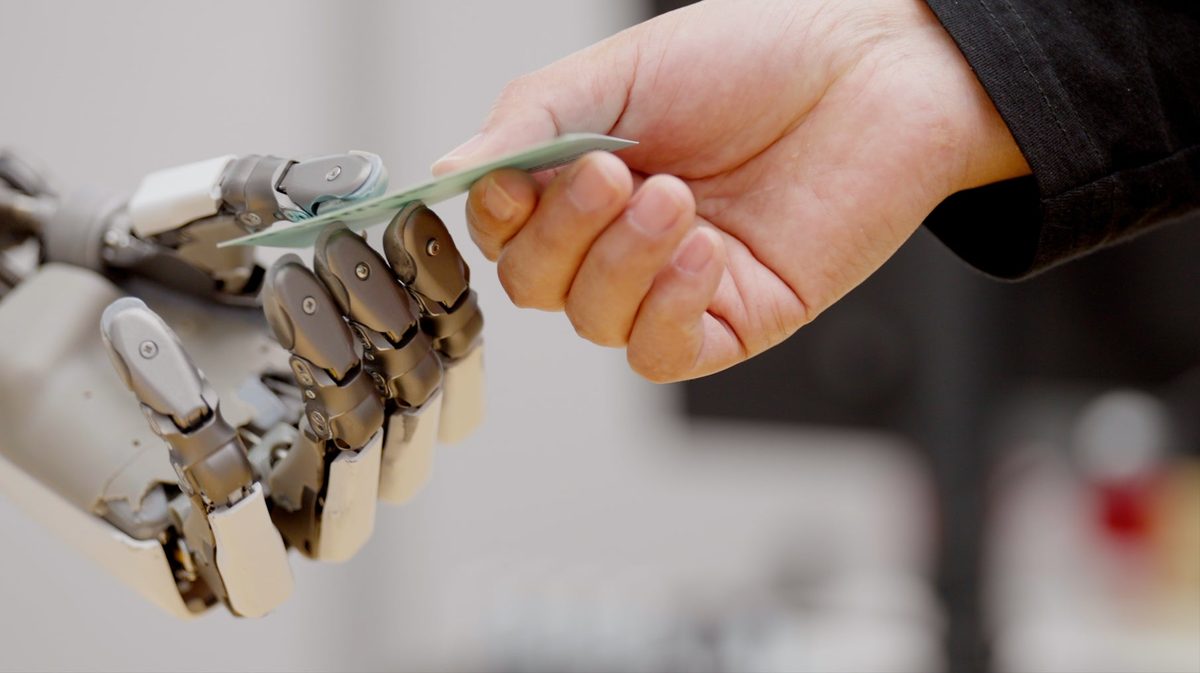
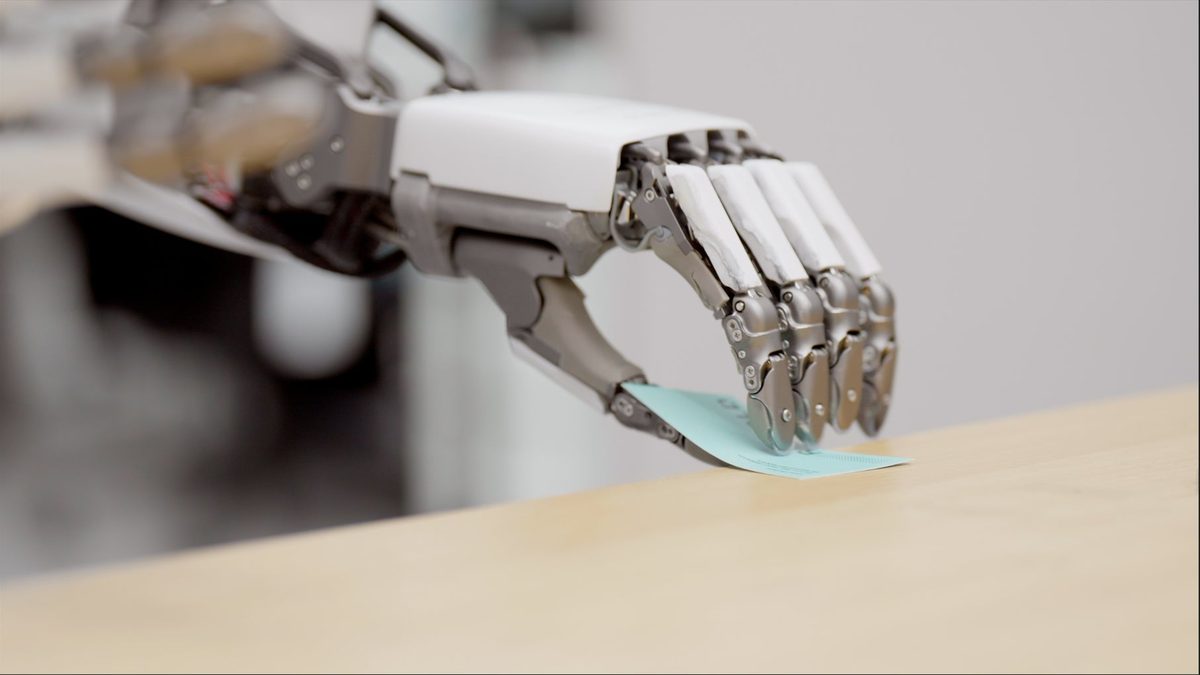
実証では、ロボットが飲料をつかんでエリア就業者や来街者に手渡す動作を披露し、産業現場での物品供給や作業支援への活用イメージを提示する。また、利用者がテーブル上の指定位置に置いた空のペットボトルをロボットがつかんで片付ける回収作業も行い、現場でのハンドリングや物品回収への応用可能性を検証する。
動作を制御する基盤モデル「RLDX-1」は、人間レベルの手指の動きを目指した5本指ハンド対応のモデルである。独自に構築したマルチセンサーキャプチャーシステムを用い、視覚・触覚・動作制御を一体で学習させている。同社が2026年5月に公開した性能評価によると、公開ベンチマーク「RoboCasa Kitchen」でVLAモデルとして初の70点超えとなる70.6点を記録したほか、「GR-1 Tabletop」で58.7点を記録するなど、比較対象とした8種の公開ベンチマークすべてで最高性能を示したという。
リアルワールドはアメリカに本社を置き、日本法人は東京都千代田区の新丸ビル内にあるスタートアップ拠点「EGG」に拠点を構えている。日本と韓国の主要製造企業やベンチャーキャピタルからシード投資を受けており、複数の産業パートナーとパイロットプロジェクトを進めている。丸の内エリアのアセットを活用した今回の実証を通じ、街中での新たな価値創出や産業現場の変革につなげる狙いだ。
この記事は PR TIMESの発表を AI が日本語に要約したものです。正確な内容は原文をご確認ください。
アプリで開く
