RoboParty、骨格や動かす仕組みを丸ごと無料公開する人型ロボットを発表
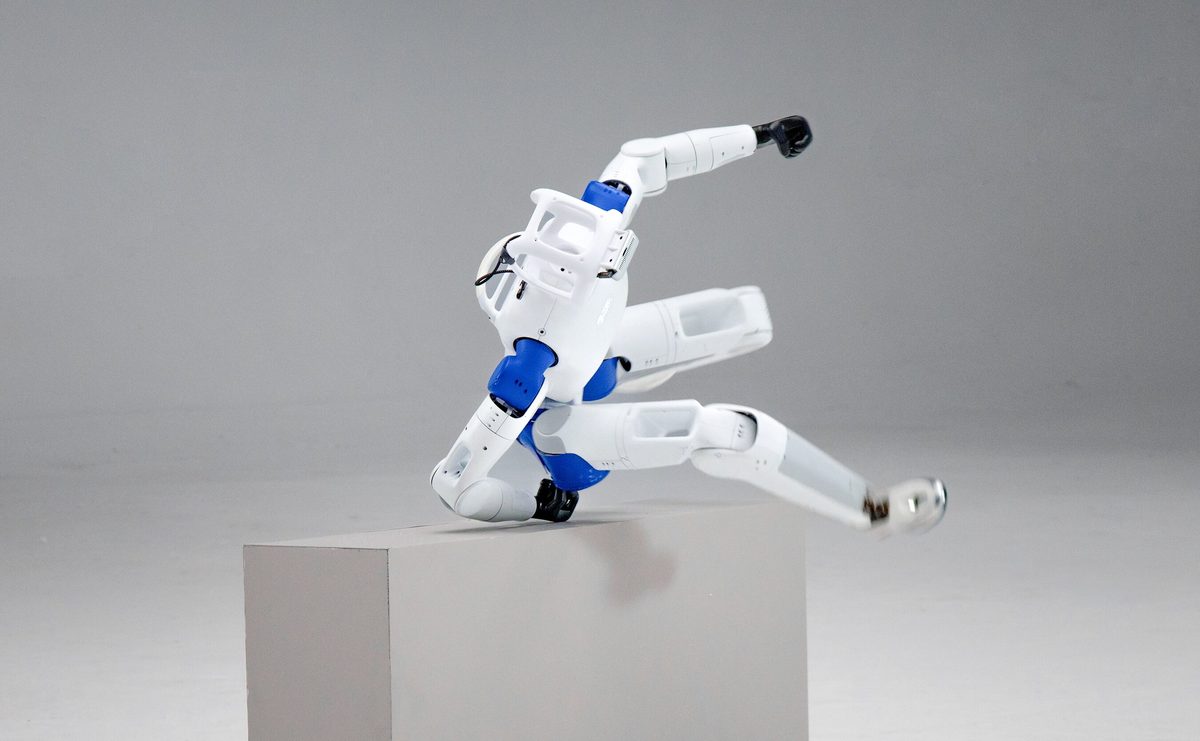
- RoboPartyが、本体設計から制御ソフトまで技術情報を全面公開する人型ロボット「RP1」を発表した。
- 身長約1.3メートルで、転倒からの立ち上がりや歩行に対応し、研究に応じた部品交換や全身制御ができる。
- 部品や制御が非公開なロボット開発の課題を解消し、誰でもAIの動作検証ができる共通の基盤を目指す。
中国・上海のロボット開発企業RoboPartyは2026年10月15日、ハードウェアとソフトウェアの両面で技術情報を全面公開する人型ロボット「RP1」(ROBOTO 01)を正式に発表した。高度なロボット工学の研究や、物理世界で自律的に動く身体性AI(学習する人工知能技術です。">エンボディドAI)の開発に向けた基盤として提供する。
人工知能モデルの進化が進む一方で、実世界で動作するロボットの多くは構造や低層の制御システムが非公開のブラックボックスとなっている。そのため研究者は柔軟な実験を行いにくく、動作不良が発生した際にモデル、制御方針、アクチュエータの反応、機械構造のどこに問題があるかを突き止めることが困難だった。RP1は本体の設計データや独自開発のアクチュエータモジュール「ROMOMO」の技術資料などを公開し、機械構造から動作制御、開発ツールまでを網羅した開発環境を提供する。
RP1の標準版は身長が約1.3メートル、手を除いた自由度は24で、歩行やバランス制御、シミュレーションから実機への適用などの研究に対応する。上位のPro版は首に2自由度、両腕に各7自由度を備えた合計30自由度(手を除く)を持ち、人とロボットの協調やデータ収集に適している。モジュール構造を採用しているため、独自開発の手先機構「RP Hand」を含む各種部品への交換が可能で、同じ機体上で条件を変えた比較実験を行える。
運動機能としては、継続的な歩行、外乱からの姿勢復旧、転倒後の自力立ち上がり、人間の動作追従などをあらかじめ備える。これにより開発者は基礎的な動作の構築に煩わされず、上位の知的処理や複雑な作業の開発に集中できる。さらに全身制御(WBC)やVR機器を用いた遠隔操作、自社開発のシステム「PartyOS」、強化学習フレームワーク「UFO」、動作模倣技術「MimicLite」を統合しており、シミュレーション訓練から実機検証までの連続した開発工程を支援する。
RoboPartyは2025年に上海で設立され、2026年1月にはオープンソースプロジェクト「RPO」を開始して設計データなどを公開し、GitHubで2,600以上のスターを獲得していた。創業者のYi Huang氏は「身体性AIの未来が一握りの閉鎖的なシステムだけで決められるべきではない」と述べ、多くの研究者が共通の基盤上で技術革新を進められる環境の重要性を強調した。
この記事は PR Newswire (AI)の発表を AI が日本語に要約したものです。正確な内容は原文をご確認ください。
アプリで開く
